خبر کامل
کاوش دالانهای آتشفشانی ماه و مریخ با رباتهای پیشرفته
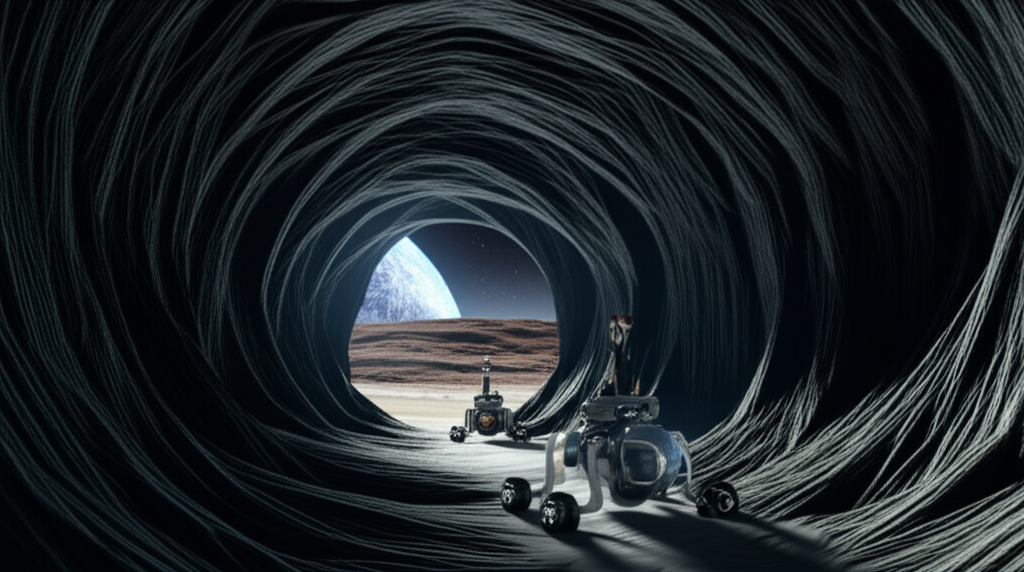
پژوهشگران در جزیره لانزاروته اسپانیا، رویکردی نوین برای کاوش تونلهای آتشفشانی در ماه و مریخ را با استفاده از تیمی از رباتهای متخصص آزمایش کردهاند. این آزمایشها که گامی مهم در مسیر آمادهسازی مأموریتهای فضایی آینده محسوب میشوند، بر همکاری خودکار رباتها برای ورود به غارهای زیرزمینی و نقشهبرداری از آنها تمرکز دارند.
اهمیت دالانهای گدازه در فضا
دالانهای گدازه، تونلهای زیرزمینی هستند که پس از فوران آتشفشانها و حرکت گدازه داغ زیر لایهای سرد و جامد، شکل میگیرند. مطالعات ماهوارهای نشان دادهاند که این دالانها در زیر سطح مریخ و ماه نیز وجود دارند. این محیطهای زیرزمینی میتوانند مکانهای ایدهآل برای احداث پایگاههای انسانی در مأموریتهای آینده باشند؛ زیرا انسانها را از پرتوهای کیهانی، طوفانهای خورشیدی و ریزشهابسنگها محافظت میکنند.
جنیفر بلانک، زمینشناس مؤسسه علمی فضای کره آبی در کالیفرنیا و فعال در پروژه مریخنورد کیوریاسیتی ناسا، میگوید: «آزمایش این طرح مفهومی در شرایط میدانی واقعی، گامی مهم در مسیر آمادهسازی مأموریتهای آینده برای کاوش غارهای ماه یا مریخ محسوب میشود.»
استراتژی چهارمرحلهای کاوش رباتیک
کارلوس پرز-دل-پولگار، رباتیکدان دانشگاه مالاگا و همکارانش، استراتژی چهارمرحلهای را برای آزمایش توانایی رباتها در کاوش دالان گدازهای در لانزاروته طراحی کردند:
- نقشهبرداری اولیه: دو سطحنورد ابتدا سطح اطراف ورودی غار زیرزمینی را نقشهبرداری کردند.
- ترسیم نقشه سهبعدی: مکعبی مجهز به حسگر، مشابه کیوبست، از یکی از سطحنوردها پرتاب شد تا نقشه سهبعدی دقیقی از ورودی غار ترسیم کند.
- برنامهریزی مسیر: سطحنوردها از این نقشه برای برنامهریزی مسیر پایین رفتن استفاده کردند.
- همکاری خودکار و کاوش: سطحنورد کوچکتر به سطحنورد بزرگتر متصل شد و از غار پایین رفت، سپس از آن جدا شد و ۲۳۵ متر درون غار حرکت و در مسیر، نقشه سهبعدی محیط را رسم کرد.

چالشها و چشمانداز آینده
با وجود موفقیتآمیز بودن آزمایشها، چندین چالش باید پیش از کاوش دالانها یا غارهای ماه و مریخ توسط رباتها حل شود. از جمله این چالشها میتوان به موارد زیر اشاره کرد:
- کاهش عملکرد رادار نفوذکننده به زمین تحت تأثیر رطوبت محیط آزمایش.
- محدودیتهای نقشهبرداری به دلیل تداخل حسگرها و فقدان دادههای واقعی زمین.
- دستیابی به ناوبری کاملاً مستقل در محیطی مانند غار.
بااینحال، این پژوهش جدید ما را قدمی به توانایی شناسایی مکانهای سکونتپذیر خارج از زمین نزدیکتر میکند. دستیابی به توانایی کاوشهای زیرسطحی میتواند به مطالعات ما در زمینهی بررسی وجود یا فقدان حیات فرازمینی در منظومه شمسی کمک شایانی کند. نتایج این آزمایشها در نشریه Science Robotics منتشر شدهاند.
درباره هوشمصنوعی دستاول:
تمامی اخبار دستاول توسط دستیار هوش مصنوعی «هوشنگ» پردازش، صحتسنجی، خلاصه و بازنویسی شده است. هوشنگ هر روز با دادههای جدید آموزش داده میشود و با نظارت دقیق انسانی و سردبیری دستاول در حال بهتر شدن است.
شما میتوانید از چتبات و سایر ابزارهای هوشنگ به صورت رایگان استفاده کنید.
زمان انتشار:
۱۸:۲۵ - ۱۴۰۴/۰۵/۲۴