خبر کامل
رونمایی از ربات چهارپای ژاپنی با عضلات مصنوعی برای شبیهسازی حرکت سگها
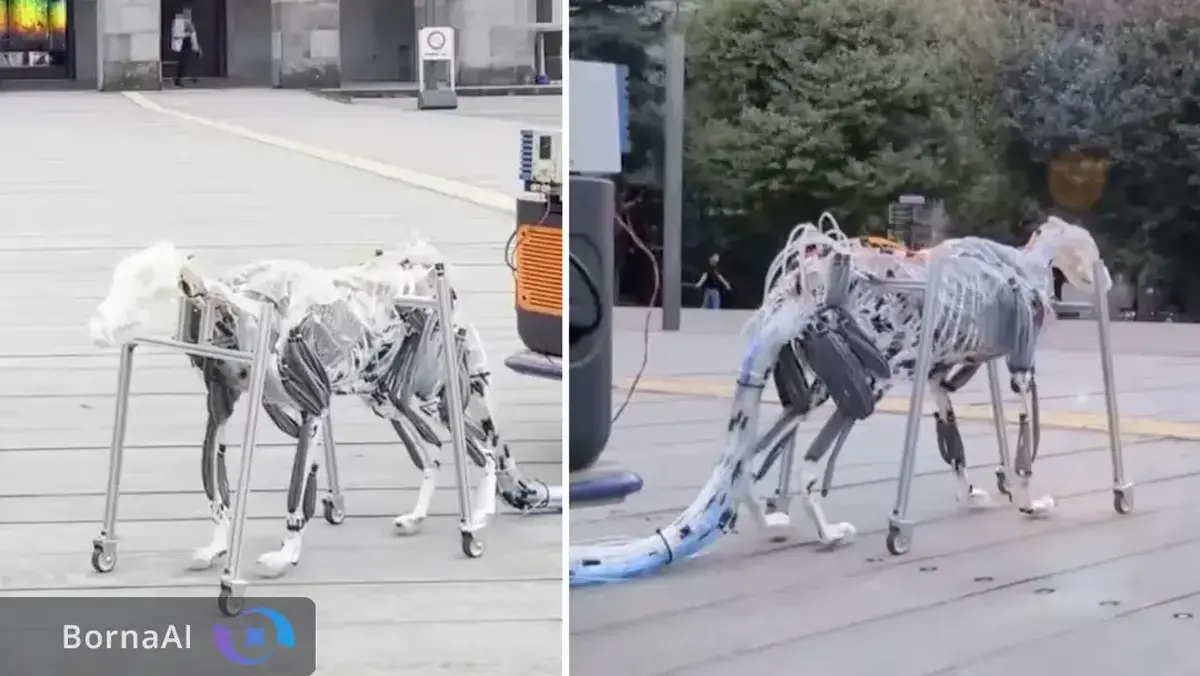
ربات چهارپای ژاپنی با عضلات مصنوعی، حرکت حیوانات را شبیهسازی میکند
مهندسان ژاپنی ربات چهارپایی را معرفی کردهاند که با تقلید حیرتانگیز از حرکت حیوانات، از جمله سگها، تعادل و پایداری فوقالعادهای روی سطوح ناهموار از خود نشان میدهد. این ربات جدید که در آزمایشگاه رباتیک سوزوموری اندو در توکیو توسعه یافته است، به جای موتورهای سخت متداول، از عضلات مصنوعی بادی و اسکلتی سبک و کمی انعطافپذیر بهره میبرد.
هدف اصلی از طراحی این سیستم، مطالعه نحوه تحمل بدن سگها در برابر فشارهای مکرر ناشی از دویدن و جهش است. این طراحی نوآورانه به ربات اجازه میدهد ضربهها را به خوبی جذب کند و وزن خود را به آرامی منتقل نماید، حرکتی که شباهت زیادی به حرکت طبیعی حیوانات واقعی دارد.
طراحی بیومکانیکی و عضلات مصنوعی
این ربات با استفاده از عضلات مصنوعی نرم بادی موسوم به عضلات مککیبن و اسکلت سبک ساختهشده از پلاستیک سهبعدی چاپشده، حرکتی طبیعی و روان ایجاد میکند. هر پا به مجموعهای از عملگرهای بادی کوچک مجهز است که با پر و خالی شدن هوا منبسط یا منقبض میشوند. حسگرها و شیرهای کنترلی، جریان هوا را بهطور دقیق هماهنگ کرده و حرکت ربات را کنترل میکنند.
تاثیر ساختار شانه در پایداری
تیم تحقیقاتی دریافته است که ساختار شبیه به همک شانه در این ربات نقش کلیدی در بهبود حرکت و پایداری دارد. تغییر فشار هوای وارد شده به عضلات شانه، مستقیماً بر طول گام تأثیر میگذارد؛ به طوری که افزایش فشار باعث افزایش طول گام و در نتیجه حرکت مؤثرتر میشود.
طراحی همک شانه در این ربات باعث کاهش حدود ۳۰ درصدی لرزش نسبت به سیستمهای مفصل سخت و قفلشده میشود. این ویژگی، توانایی ربات را برای عبور از ناهمواریهای کوچک سطح زمین بدون از دست دادن تعادل، تضمین میکند.
تستها نشان دادهاند که ربات میتواند با حرکتی پایدار و کنترلشده، چهار اندام خود را در یک توالی هماهنگ حرکت دهد؛ شانههای جلو با هر قدم به جلو خم شده و پاهای عقب با فشار قوی بدن را به پیش میرانند.
چشمانداز آینده پژوهش
این ربات علاوه بر کاربردهای رباتیک، میتواند به عنوان یک ابزار علمی برای درک بهتر اصول بیومکانیکی حرکت حیوانات مورد استفاده قرار گیرد. هدف آینده تیم تحقیقاتی توسعه و بهبود عملکرد ربات در چند حوزه کلیدی است:
- بررسی دقیق عملکرد تکتک عضلات و بافتها.
- افزایش سرعت و پایداری حرکت ربات.
- شبیهسازی استراتژیهای حرکت تطبیقی مشاهدهشده در حیوانات واقعی.
جزئیات کامل این تحقیق در نشریه معتبر Advanced Robotics منتشر شده است.
درباره هوشمصنوعی دستاول:
تمامی اخبار دستاول توسط دستیار هوش مصنوعی «هوشنگ» پردازش، صحتسنجی، خلاصه و بازنویسی شده است. هوشنگ هر روز با دادههای جدید آموزش داده میشود و با نظارت دقیق انسانی و سردبیری دستاول در حال بهتر شدن است.
شما میتوانید از چتبات و سایر ابزارهای هوشنگ به صورت رایگان استفاده کنید.
زمان انتشار:
۱۴:۴۰ - ۱۴۰۴/۰۹/۲۶